Desarrollan Brazo Biónico Inspirado en Pulpos
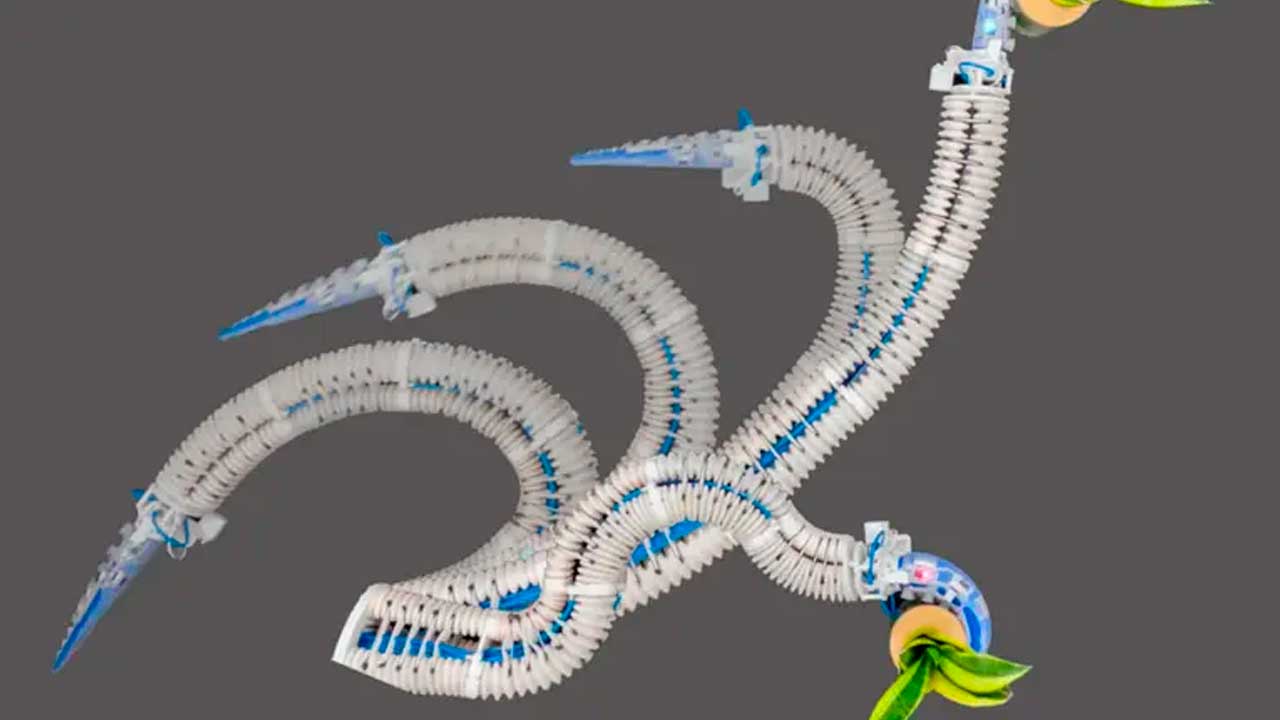
El movimiento de los tentáculos de los pulpos inspiró a un equipo de investigadores que desarrollaron un brazo biónico capaz de replicar los movimientos de estos animales.
El equipo detrás de este brazo robótico se compone por Zhexin Xie, Feiyang Yuan, Lufeng Tian, Bohan Chen, Zhongquiang Fu, Sizhe Mao, Tongtong Jin, Yun Wang, Xia He, Gang Wang, Yanru Mo, Xilun Ding, Yihui Zhang, Cecilia Laschi y Li Wen, quienes reconocieron que existen varios desafíos importantes para implementar un sistema robótico integrado de este tipo.
Primero, lograr un movimiento efectivo de propagación de curvatura es esencial, pues el brazo del pulpo tiene un número infinito de grados de libertad, por lo que controlar un sistema tan redundante es una tarea extremadamente difícil.
Los científicos reconocieron que debido a esta complejidad, no han logrado “resultados experimentales convincentes” al imitar la curvatura de un pulpo, pues aún son “ineficaces” para controlar el brazo robótico blando, según la revista Science.
Otro reto para la consolidación de este proyecto es la integración de múltiples componentes sensoriales de procesamiento de señales y de comunicación para interactuar con el mundo exterior. En este sentido, la tecnología existente actualmente representa un limitante, pues hasta la fecha, no existían robots con circuitos internos extensibles y con alta capacidad de deformación.
Para eliminar las limitaciones tecnológicas, los científicos combinaron una red de detección y procesamiento para crear un “brazo de pulpo blando con electrónica integrada” (E-SOAM, por sus siglas en inglés). Este brazo es capaz de accionarse neumáticamente y está compuesto por cinco segmentos, además de una parte distal que desempeña el papel de una pinza con terminal, que además cuenta con una red electrónica integrada.
Además, la pinza terminal cuenta con una red de metal líquido que “imita” la funcionalidad del nervio de un pulpo, y que permite el procesamiento sensorial de flexión y succión “en estados altamente deformables”.
Con un cuerpo delgado y cónico, E-SOAM también utiliza la estrategia de propagación de curvatura de un pulpo para alcanzar su objetivo.
Gracias al circuito extensible, fabricado a base de metal líquido, el robot es capaz de controlarse bidireccionalmente con un guante portátil.
Los investigadores realizaron múltiples pruebas que resultaron exitosas en cuestiones de agarre y extensión.
En conclusión, los investigadores señalaron como “satisfactorios” los resultados alcanzados gracias a las innovaciones tecnológicas realizadas para desarrollar el brazo de pulpo.
Con información de: nmas.com.mx
CD/NR
Notas del día:
Nov 09, 2026 / 22:06
Detienen a panadero por presunto abuso sexual contra una menor en Papantla
Nov 09, 2026 / 21:57
Este martes inician trabajos de reposición de losas de concreto en Ávila Camacho
Nov 09, 2026 / 21:44
Nov 09, 2026 / 21:00
Plantón de protesta, para exigir justicia para estudiante y modelo Danna Itzel en Xalapa
Nov 09, 2026 / 19:23
Supervisa Ayuntamiento de Xalapa que bares y cantinas cumplan con la normatividad
Nov 09, 2026 / 18:22
Nov 09, 2026 / 18:00
Maldita Vecindad, Susana Zabaleta y Olivia Gorra destacan en la cartelera de “Puerto de Raíces”
Nov 09, 2026 / 17:23
Nov 09, 2026 / 16:13
Rehabilita Ayuntamiento de Veracruz alcantarillado pluvial en fraccionamiento Reforma
Nov 09, 2026 / 14:52
Buscan colectivos de Quintana Roo en Veracruz, a sus familiares desaparecidos 📹
Nov 09, 2026 / 14:45
El Partido Verde se agiganta en Veracruz
Nov 09, 2026 / 14:36
Este 2026, Ayuntamiento ha reparado con bacheo 10 mil metros cuadrados de superficie